Velg språk
Den raske ekspansjonen av robotindustrien har beveget seg langt utover standardiserte laboratorieprototyper. I dag er autonome systemer utplassert i miljøer som spenner fra sub-zero arktiske forskningsstasjoner til høytemperaturkorridorene til industrielle smelteverk. Sentralt i denne utvidelsen er det kritiske grensesnittet mellom maskinen og bakken. Mens hyllevareløsninger eksisterer, er fremveksten av tilpassede gummiskinner har blitt den avgjørende faktoren for selskaper som ønsker å optimalisere trekkraft, holdbarhet og energieffektivitet. Å skreddersy de mekaniske egenskapene til et drivsystem sikrer at en robot ikke bare beveger seg, men utfører med kirurgisk presisjon i sitt spesifikke operasjonsområde.
Det arkitektoniske grunnlaget for avansert robotbanedesign
Vellykket bevegelse i komplekst terreng begynner lenge før en motor snur. Det starter ved tegnebrettet med robotbanedesign . I motsetning til tradisjonell kjøretøyteknikk, krever robotikk en delikat balanse mellom vekt, strømforbruk og "fotavtrykk"-optimalisering. Et godt utført design må ta hensyn til den indre geometrien til drivenheten, og sikre at drivhjulene, mellomhjulene og veihjulene fungerer i perfekt harmoni med det fleksible eksteriøret.
I spesialisert robotikk er den innvendige skroget av banen like viktig som den ytre slitebanen. Ingeniører må bestemme seg for oppspenningsarkitekturen – om de skal bruke et passivt fjærbelastet system eller en aktiv hydraulisk justering. Målet med sofistikert robotbanedesign er å opprettholde en konstant kontaktflate selv når roboten krysser uregelmessige hindringer som falt tømmer eller taggete betong. Ved å simulere disse påkjenningene under designfasen, kan utviklere forhindre vanlige feilpunkter som "kastede" spor eller overdreven vibrasjon som kan forringe sensitive sensorer ombord som LIDAR og HD-kameraer.
Velge en strategisk partner: Rollen til en robotbaneprodusent
Ettersom kompleksiteten til autonome plattformer øker, vil forholdet mellom et robotfirma og deres robotbaneprodusent blir en hjørnestein i utviklingssyklusen. Å produsere en bane for en inspeksjonsrobot på flere millioner dollar er langt unna å produsere standard industrielle belter. Det krever en dyp forståelse av polymerkjemi og strukturell forsterkning.
En spesialisert robotbaneprodusent gir den nødvendige ekspertisen for å velge riktig shore-hardhet for gummien og pase strekkstyrke for de innvendige forsterkningssnorene, enten de er laget av rustfritt stål, Kevlar eller spesialiserte syntetiske fibre. Dette partnerskapet gjør det mulig å lage spor som tåler spesifikke miljøfarer, for eksempel oljebestandige forbindelser for raffineriroboter eller ikke-merkende gummi for innendørs sikkerhetsdroner. Evnen til å prototype raskt og iterere på knastmønsteret - "tennene" på banen - lar robotikkselskaper finjustere maskinene sine for spesifikke jordtyper eller klatrekrav, og gjør en generisk plattform til et spesialisert verktøy.
Materialoverlegenhet i utfordrende klimaer med gummirobotbelter
Materialvalget i drivsystemet er det primære forsvaret mot miljøforringelse. Gummi robotbaner tilbyr et unikt sett med fordeler fremfor metAlle sammen- eller plastalternativer, spesielt når det gjelder demping og grep. Ved søk og redning eller militær rekognosering er stillhet ofte et krav. Gummi absorberer naturlig den metAlle sammeniske klirringen i drivverket, noe som muliggjør snikende bevegelser som ville være umulig med stållenker.
Videre den termiske stabiliteten til moderne gummi robotbaner er et vidunder av materialvitenskap. HøyyTelses syntetiske gummier er konstruert for å forbli fleksible ved -40 °C, og forhindrer sprekker som oppstår i standard polymerer, samtidig som de motstår den "myknende" effekten i ørkenmiljøer hvor bakketemperaturen kan øke. Denne spensten sikrer at roboten opprettholder konsekvent dreiemomentlevering. Elastisiteten til gummien gir også et nivå av "fjæring" som beskytter de interne girkassene mot støtbelastningene som oppleves når en robot fAlle sammener ned fra en avsats eller treffer en skjult hindring i fart.
Forbedrer stabilitet og trekkraft med tanktrinn for roboter
Mens begrepet kan fremkAlle sammene bilder av tungt maskineri, moderne tanktrinn for roboter er mesterverk innen lettvektsteknikk med høy trekkraft. Drivsystemet i "tank"-stil – kjennetegnet ved dets kontinuerlige sløyfe og glidestyringsevne – er foretrukket for robotikk fordi det tilbyr en null-svingradius. Denne manøvrerbarheten er avgjørende i trange rom som tunneler, varehus eller kollapsede bygninger der en tradisjonell snusirkel er en luksus miljøet ikke gir.
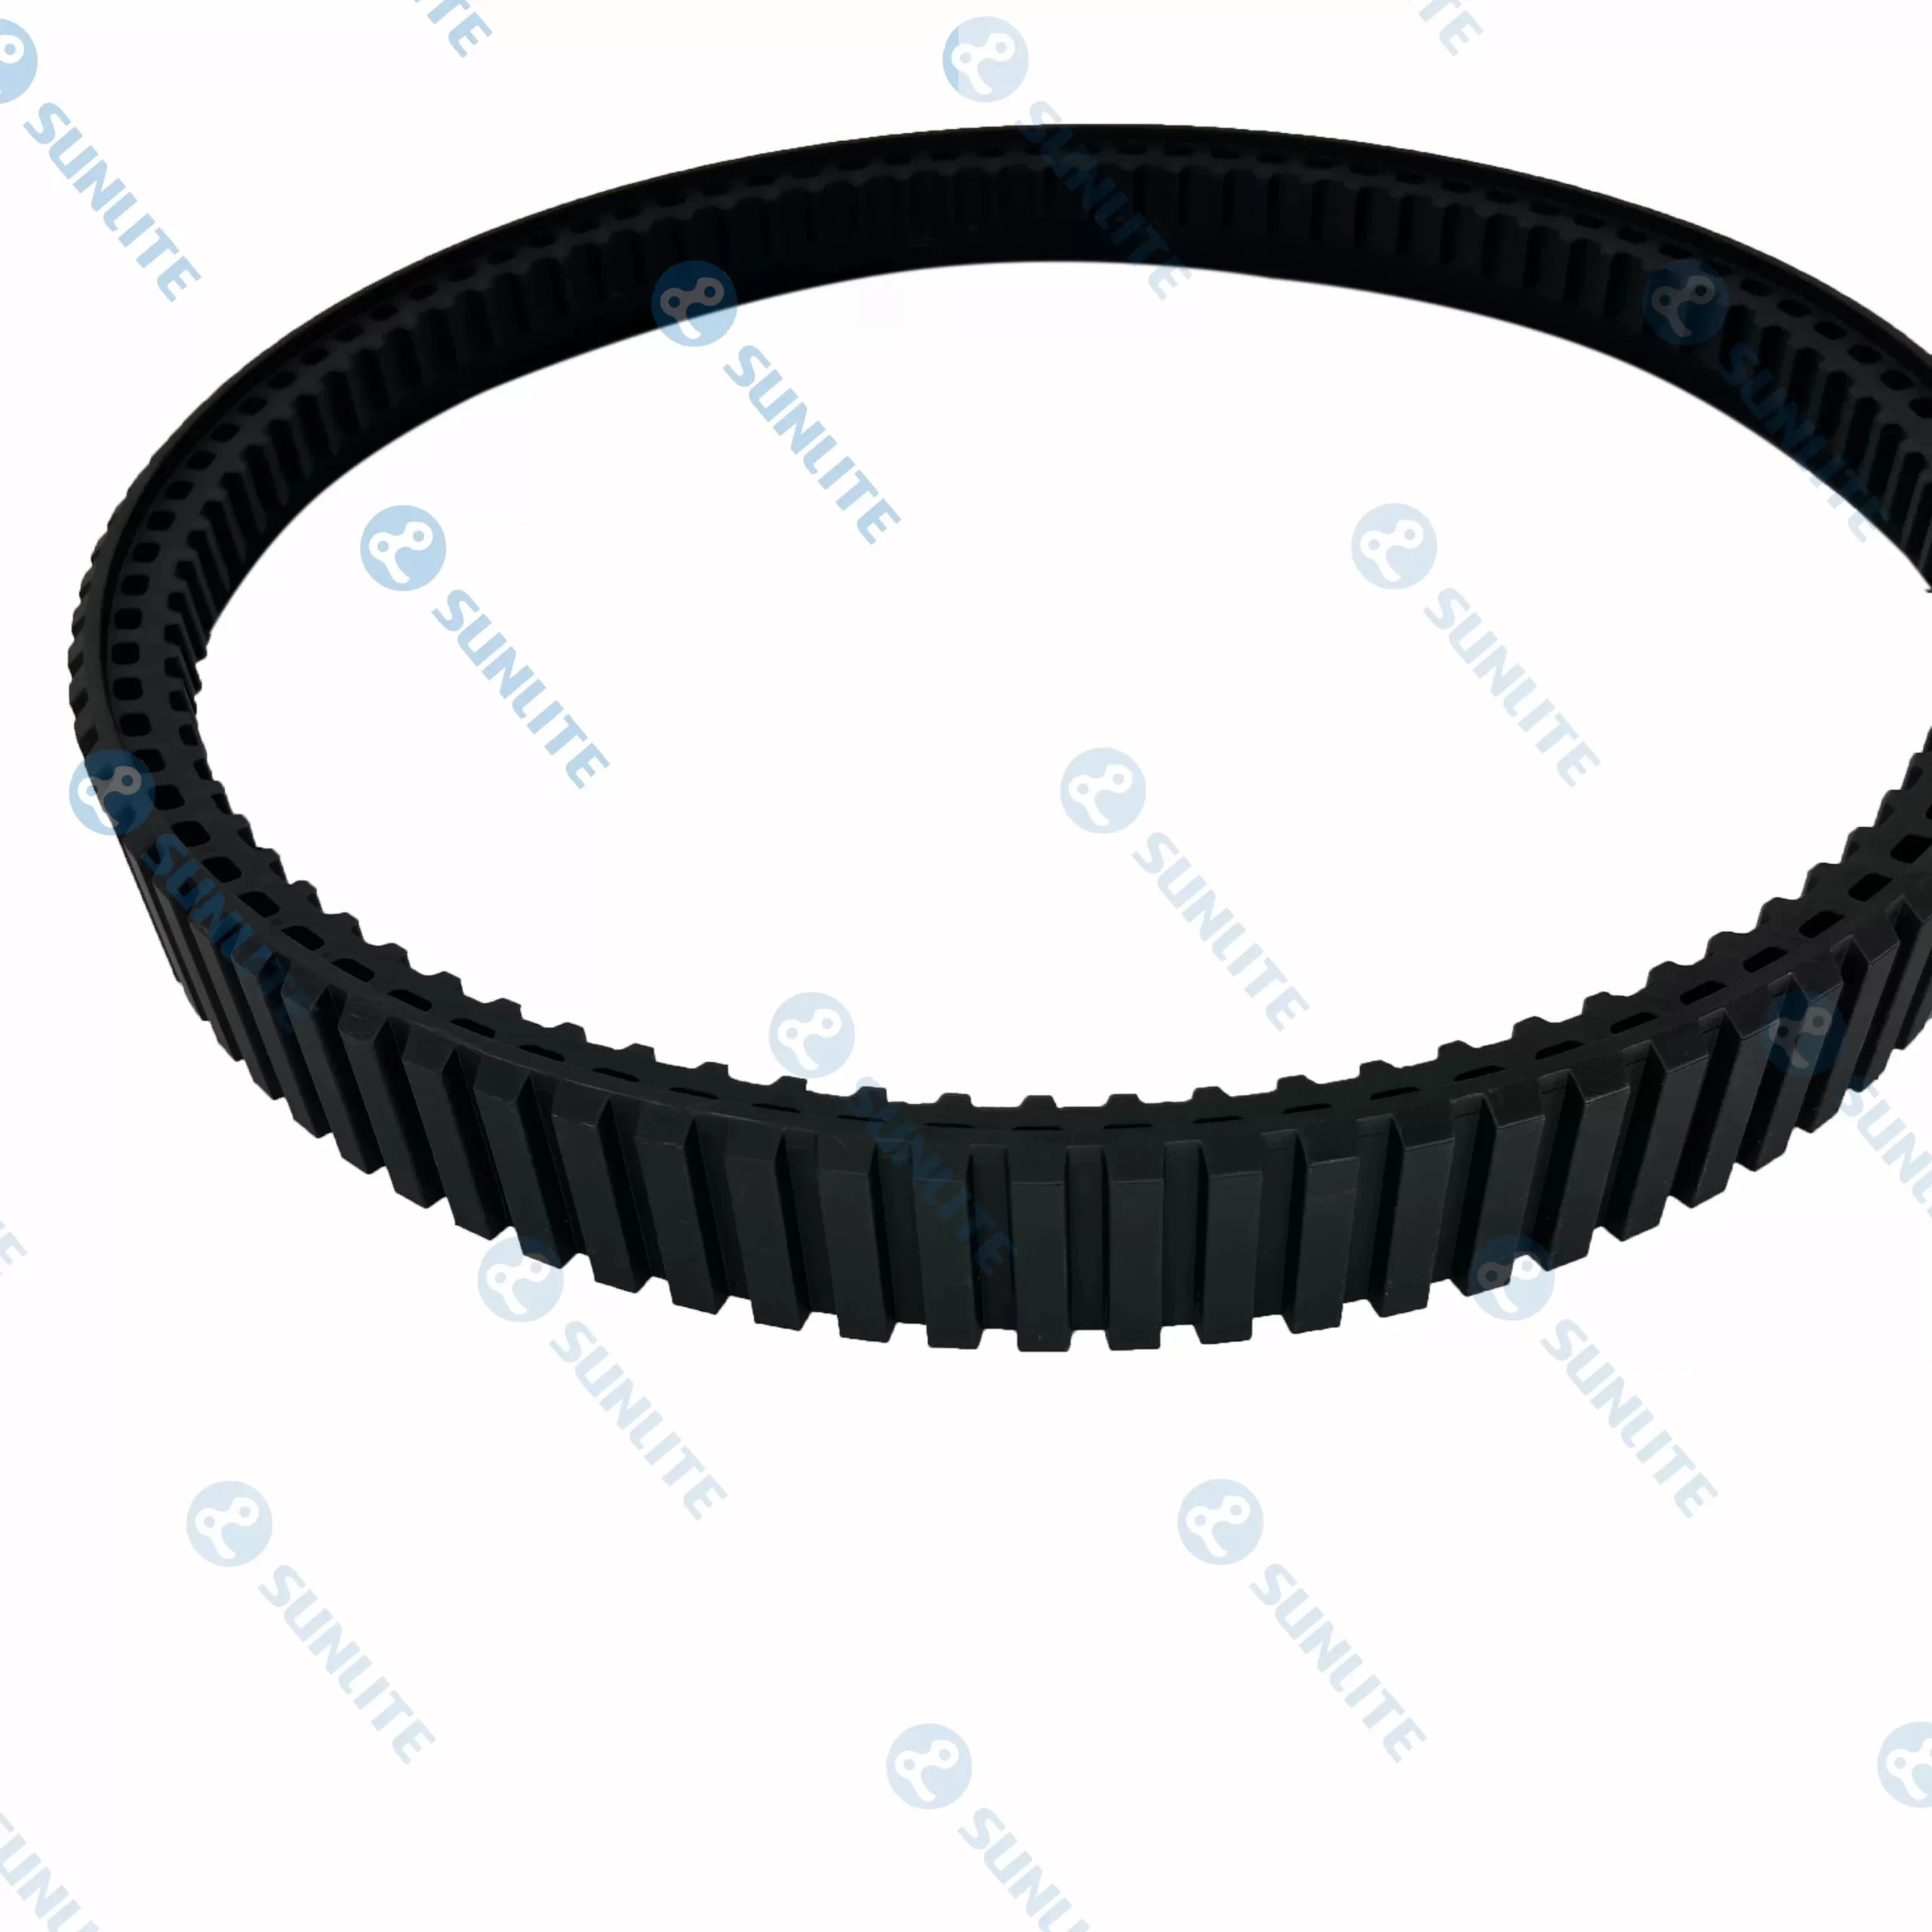
Effekten av tanktrinn for roboter ligger i hakeprofilen. For mykt terreng som gjørme eller snø er dype, aggressive årer nødvendig for å "måke" jorden og gi fremdrift. Omvendt, for urbane miljøer, øker et flatere, tettere sammenpakket knastmønster overflatekontakten på asfalt og betong, og forhindrer sklir og reduserer slitasje. Ved å tilpasse disse profilene sikrer ingeniører at robotens kraft blir oversatt til bevegelse i stedet for å kastes bort i sporslip. Denne effektiviteten korrelerer direkte med batterilevetiden, forlenger oppdragets varighet og øker den generelle nytten til robotsystemet.
Den mekaniske synergien mellom drivkomponenter og robotskinner
En vanlig misforståelse innen robotikk er at banen er en isolert komponent. I virkeligheten er yTelsen til tilpassede gummiskinner er helt avhengig av den mekaniske synergien med de interne rullene og drivhjulene. "Drivehakene" på innsiden av sporet må samsvare nøyaktig med stigningen til tannhjulet for å forhindre "tannhopping" under høyt dreiemoment.
Moderne robotbanedesign Inkorporerer ofte "SENTER-drive" eller "bridge-drive"-systemer for å holde sporet på linje under aggressive manøvrer. Når en robot snur seg på plass, er sidekreftene som prøver å trekke sporet av hjulene enorme. Ved å integrere styrevinger i gummilisten, kan produsenter sikre at sporet forblir sentrert selv når roboten er i sidebakke i en bratt skråning. Denne mekaniske påliTeligheten er det som gjør at operatører kan stole på maskinene sine i "no-go"-soner der manuell gjenoppretting av en stanset robot ville være umulig.
Den raske ekspansjonen av robotindustrien har beveget seg langt utover standardiserte laboratorieprototyper.